您现在的位置是:动漫前瞻韩剧热播_2026最新详解 > 休闲
深入剖析工业清淤机器人定位/自动建图/路径规划/自动导航一体化解决方案
动漫前瞻韩剧热播_2026最新详解2026-11-04 06:42:14【休闲】0人已围观
简介普通储水池、沉淀池的清淤作业风险相对可控,但有色冶金浸出池、化工事故应急池、工业园区污水调节池等场景,长期依赖人工涉水完成。这类水池往往伴随腐蚀性介质、有限空间和重污染环境,人工作业不仅效率低,也难以
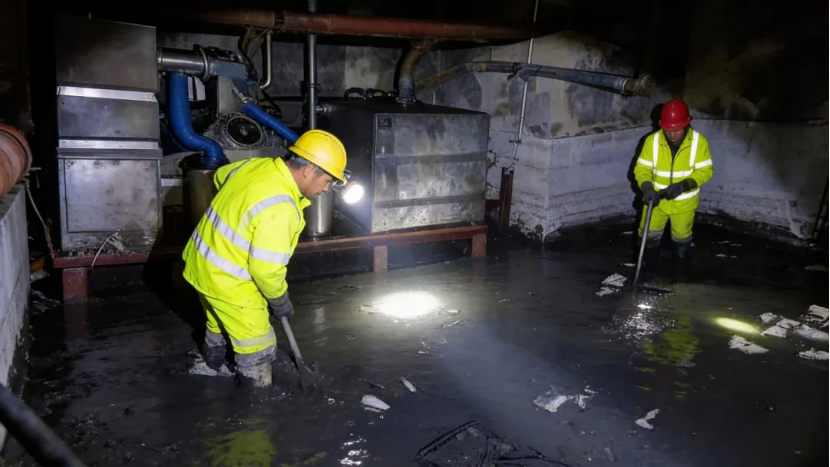
所有的不确定源于定位感知
水下没有卫星信号,机器人一旦潜入液面以下,GPS即告失效。对一台要定点清淤、沿固定路径往返作业的机器人而言,自己在水池的什么位置是建图、路径规划、循迹、定点作业全部功能的共同前提。在远距离、高精度的水下定位路线中,超短基线定位声纳(USBL)是目前工业水池复杂工况下被验证较多的方案:水面布设基阵,机器人上搭载声信标,通过声脉冲解算斜距与方位。
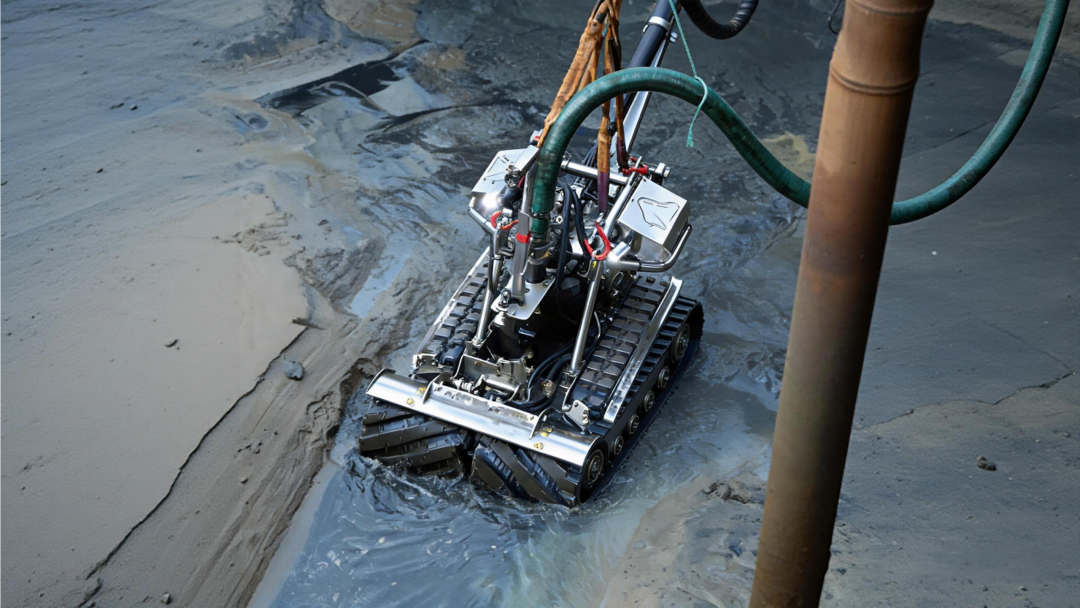
从现有公开技术规格看,这套体系的性能锚点集中在两个指标上。其一是定位精度。以UBD1000这型超短基线定位通信声纳为例,其标称定位精度为声学结合内置IMU后的2%×斜距,测距精度0.1m,覆盖斜距可达1000m——这意味着在百米级水池尺度内,机器人的位置解算可以稳定保持在分米量级,足以支撑定点作业。其二是通信能力,这一点在工业水池场景中常被低估。金属池壁、搅拌结构和线缆布置会不断遮挡与干扰信号,UBD1000将定位与水声数字通信做在同一套硬件内,通信速率约300bps,支持水面与水下双向无线通信和数字短消息传输,同时辅以多普勒速度估计与补偿算法应对运动状态下的回波频偏。换言之,定位系统不只是报坐标,还承担了把机器人状态实时回传、把作业指令送下去的通道职能——这对无缆或受限线缆部署的清淤作业尤为关键。
自动建图打好路径规划基础
绝大多数工业水池既没有精确竣工图纸,池内又常年堆积淤泥、管线、预埋件和结构柱。机器人要实现全覆盖作业,不能靠人在后台遥控每一步,必须先自主完成对池体三维结构的扫描与建模,再由后台软件基于坐标数据生成无盲区的作业路径。这一步的底座,是一组能在近距离、障碍密集的环境中持续输出高精度距离值的测距声纳。
ES300这类水下测距声纳正是承担底层感知的传感器。其量程不小于5m,测距精度标称优于1%×量程±1cm——以5m量程计,测距误差可落在厘米量级。值得注意的是两个细节:一是它在最大45°倾斜照射底面时仍能输出有效数据,这对贴壁、爬坡、沿池壁扫描的清淤姿态非常重要;二是数据刷新率不低于5Hz,配合350m耐压和仅百余克的整机重量,可以多点布置在机器人本体四周,持续向建图模型提供误差极小的原始距离流。建图算法的精度上限,本质上由这些底层测距数据的误差决定;测距误差小,后续拼出的水池坐标才可信,路径规划才有据可依。
实时修正误差确保寻迹精度
机器人拿到坐标之后,沿既定路径连续作业,靠的是导航。纯惯性导航(IMU)不依赖外部信号、短期精度高,是水下平台常用的导航手段,但它有一个原理性短板:惯性器件本身的测量误差会随时间和航行里程不断累积,时间越长、走过的距离越远,解算出的位置漂移就越大,且这种漂移是发散的,不会自行收敛。反映在清淤作业上,就是作业时间一长,机器人逐渐偏离规划线,出现漏扫区域、重复作业、轨迹偏移甚至原地打滑。
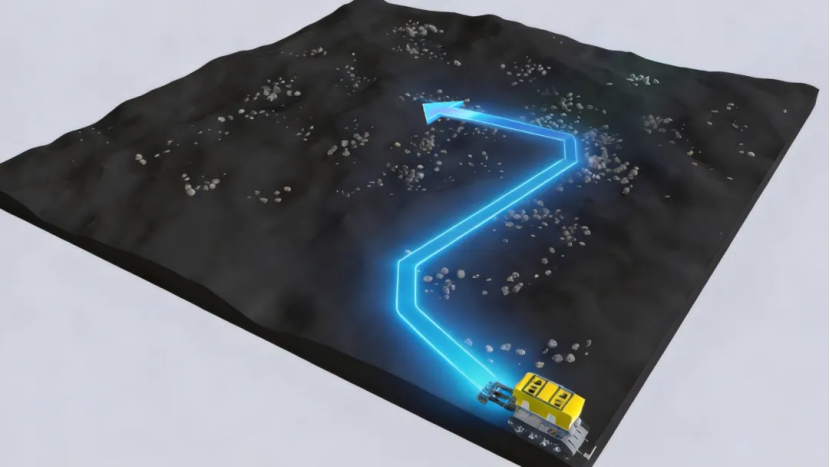
工程上通行的解法,是用一套直接观测机器人相对水底真实速度的传感器来拴住惯导,这就是多普勒计程仪(DVL)的角色。H1000抗流悬停导航传感器最优测速精度优于±0.4%±5mm/s,测速范围±5m/s,最小对底高度仅0.05m。它持续输出机器人相对底质的三维真实速度,与惯性导航数据融合后,惯导随时间、随里程累积的漂移被不断观测值拉回,长时间连续作业的寻迹精度因此得以保持。这也正是为何在清淤机器人方案中,DVL的测速精度和最小对底高度,比单纯堆砌惯导等级更受关注。
浑水无光状态下的成像及避障
工业污水、冶金浸出液和化工调节池的水体普遍浑浊且无自然光,机器人绞吸清淤时还会持续扰动底泥,使水体中悬浮颗粒浓度进一步升高。在这种条件下,即便搭配大功率补光灯,光学摄像头的有效视距也常常不足几十厘米,既看不清前方结构,也无法判断障碍物位置,碰撞和漏挖几乎不可避免。
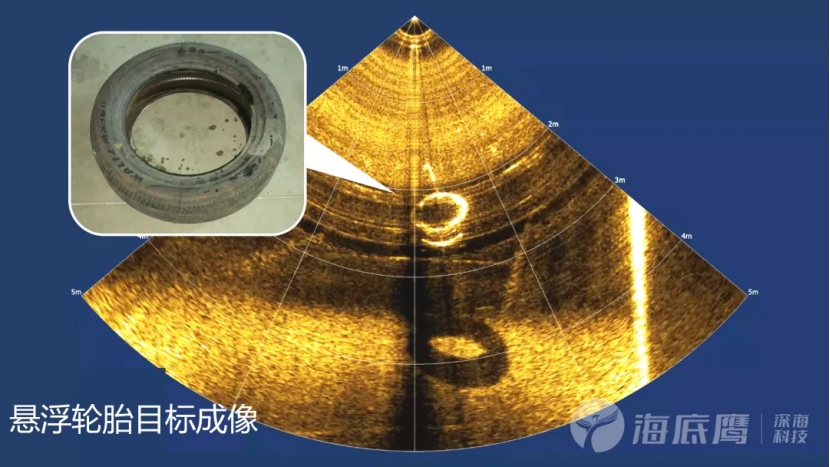
前视成像声纳因此成为这类工况下的主要感知手段。FLS800D最大量程120m,距离分辨率达到毫米级,水平开角最大130°,意味着声纳图像不再是模糊的光斑,而是能还原悬浮轮胎、管线、结构边缘等目标轮廓细节的高清晰度图像;超远的探测距离,让机器人在进入狭窄或复杂区段之前就有足够的预警距离。浑水、无光、高杂质环境下,它同时承担两件事:把前方工况实时看回来供人监控作业进度与质量,以及把障碍物坐标交给避障模块主动绕开。
落地的关键,是同源一体化
把这四个环节拆开看,定位声纳解决在哪,测距声纳解决池子长什么样,DVL解决走久了不漂,前视成像声纳解决看不见时怎么避障。它们不是四件独立设备的简单堆叠,而是让机器人在同一套坐标框架下完成感知、建图、决策与执行的闭环。从行业角度看,冶金、化工、工业园区等高危水池的清淤无人化,瓶颈早已不是能不能造一台水下机器人,而是上述四类传感器的指标能否在浑浊、扰动、无光的恶劣水环境中同时成立——定位精度、建图误差约束、测速纠偏能力和浑水成像细节,共同决定了一台清淤机器人是真正能独立作业,还是仍需人在池边盯着。
很赞哦!(6)
热门文章
站长推荐



友情链接
- 碳硅道统:中层拟合域的现实回响
- 音乐海景“新夜态”活力澎湃 厦门滨海消费场景持续上新
- 琅琊山“欧梅”与摩崖石刻成功入选国保古树名木
- 英语暑假生活手抄报(Summer Vacation English Hand
- 用的还是比亚迪电池,铃木电动K
- 吸金效应显著 6月新发债基份额占比大增
- 分布式光伏装机规模居全市首位 前湾新区“追着太阳要能源”
- 教育部门多措并举推进高校毕业生就业工作
- 胖老太时尚服装图片女士(胖老太太衣服品牌)
- 【ETF观察】8月14日风格策略ETF净流入1.05亿元
- 汉阴县第一小学“家长进课堂”共探奇妙昆虫世界
- 赖氏木雕:一刀一刻传古韵
- 碳硅道统:中层拟合域的现实回响
- 宁德蕉城:社区有间健康小屋
- 一张图:受海岬型原油疲软影响,波罗的海原油期货指数跌至六周低点
- 《浩劫前夕》新预告再次被质疑抄袭 文案照搬其他游戏
- 【ETF观察】8月14日风格策略ETF净流入1.05亿元
- 《足球经理2027》将于11月10日登陆PC和主机平台!
- CBV家居向伟大祖国致以最诚挚的祝福:愿山河锦绣,国泰民安
- 重庆丰都:电力巡检护航双节文旅出行
- 琅琊山“欧梅”与摩崖石刻成功入选国保古树名木
- Steam今日史低游戏分享!10月06日史低佳作推荐
- 县委书记王静娴督导群众身边不正之风和腐败问题集中整治工作
- 一张图:受海岬型原油疲软影响,波罗的海原油期货指数跌至六周低点
- 浙江宁波分布式光伏装机容量破千万千瓦
- 上半年你赚钱了吗?七大基金勾勒下半年投资图谱
- 8月福建省煤炭市场价格震荡上涨
- 漫游新潮流 赴厦“追飞机”打卡“落地签”
- 8月福建省煤炭市场价格震荡上涨
- 泉州市文旅总指挥部检查中秋国庆节前文旅市场秩序
- 动作平台游戏《安东爆破》将于10月中旬登陆PS4/5平台
- 2021银行存款利率调整前后利息差别大吗?前后利息差别是多少?
- 英语暑假生活手抄报(Summer Vacation English Hand
- 吸金效应显著 6月新发债基份额占比大增
- 动作平台游戏《安东爆破》将于10月中旬登陆PS4/5平台
- Steam今日史低游戏分享!10月06日史低佳作推荐
- 今日股市复盘总结 6月23日股市复盘行情
- 7月份安徽居民消费价格同比下降0.4%
- 美的客厅中央空调的全面解析
- 世嘉年度游戏销量报告:《索尼克》系列达16亿部
- 消息称可灵AI拟明年赴港上市,募资至少10亿美元
- 芜湖“峨溪廉韵”廉洁主题美术展开展
- 教育部门多措并举推进高校毕业生就业工作
- 让“皖货出海”更顺畅
- 国网吕梁供电汾阳公司:“空中慧眼”核查,摸清光伏“家底”
- 世嘉年度游戏销量报告:《索尼克》系列达16亿部
- 《足球经理2027》将于11月10日登陆PC和主机平台!
- 不止是日本,比亚迪Racco要卖到中国澳门和斯里兰卡了
- 2021银行存款利率调整前后利息差别大吗?前后利息差别是多少?
- 四季沐歌空气能用户口碑刷屏,老用户复购、新客户抢着安装!